当前模板已根据「无人机飞控算法工程师」岗位深度优化
选择其他岗位
开始编辑模板后,您可以进一步自定义包括:工作履历、工作内容、信息模块、颜色配置等
内置经深度优化的履历,将为你撰写个人简历带来更多灵感。
陆明哲
责任心不是口号,而是渗透在每个工作细节中的行动准则。
28岁
3年工作经验
13800138000
DB@zjengine.com
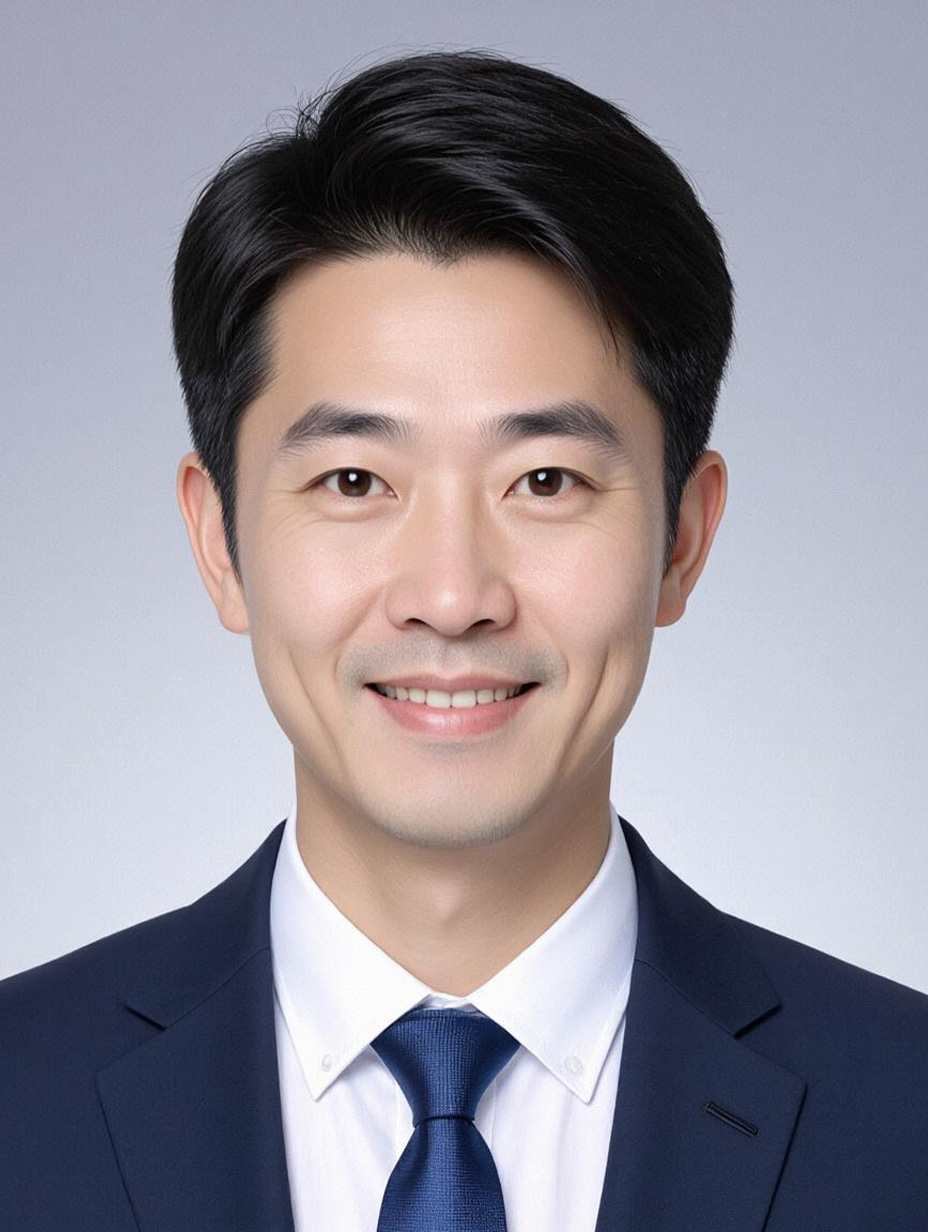
陆明哲的照片
求职意向
无人机飞控算法工程师
杭州
薪资面谈
随时到岗
工作经历
2023.07 - 至今
小楷智能科技有限公司
无人机飞控算法工程师

负责中大型工业级垂直起降无人机飞控系统核心算法全生命周期开发,涵盖需求分析、算法设计、仿真验证及量产适配,重点解决复杂环境下高精度控制与多场景适应性难题。

  • 主导设计基于多源异构传感器的融合姿态估计算法,针对城市峡谷场景下GPS信号遮挡与磁罗盘干扰问题,创新融合扩展卡尔曼滤波(EKF)与视觉惯性导航(VINS)残差修正机制,通过C++实现算法落地,将姿态估计均方根误差从0.3°压缩至0.08°,支撑无人机在500米高度复杂楼宇间稳定穿行。
  • 牵头优化轨迹跟踪控制模块,替换传统PID为模型预测控制(MPC)框架,基于MATLAB/Simulink搭建六自由度动力学模型,设计考虑风扰补偿的滚动优化窗口(500ms),并通过硬件在环(HIL)仿真验证,使复杂风场(10m/s横风)下轨迹跟踪误差从0.8m降至0.3m,满足电力巡检贴塔飞行需求。
  • 解决大载重场景下的飞控系统实时性与可靠性矛盾,基于RT-Thread实时操作系统重构控制周期调度逻辑,将姿态解算、控制律计算、执行器驱动三级任务优先级动态调整,配合自研的确定性通信协议,使系统端到端延迟从200ms降至80ms,支撑12kg载重无人机的抗风等级从6级提升至8级。
  • 构建飞控算法验证体系,开发基于Python的自动化测试脚本,集成PyFly仿真环境与真机数据回灌功能,累计生成200+极端工况测试用例(如电机单通道失效、IMU漂移),将算法量产前的问题漏检率从15%降至3%,保障产品一次通过民航局RTCA DO-178C D级认证。
2021.03 - 2023.06
小楷航空航天科技有限公司
高级飞控算法工程师

聚焦农业植保无人机飞控系统性能优化,主导解决大田作业中复杂地形跟随、药液晃动耦合控制及多机协同冲突问题,支撑单机日作业面积从300亩提升至500亩。

  • 针对植保无人机药箱晃动引发的动力学耦合问题,建立含液体晃动自由度的六自由度模型(基于CFD仿真获取晃动参数),设计自适应陷波滤波器抑制1-3Hz低频振荡,配合改型的PID增益调度策略,使药液沉积均匀性从82%提升至91%,减少农药浪费约15%。
  • 优化地形跟随控制算法,融合激光雷达与超声波测高数据,采用模糊逻辑动态调整高度跟踪带宽(0.5-2Hz),在起伏地形(高差±3m)作业时,离地高度波动从±0.4m降至±0.15m,避免机具碰撞作物,客户投诉率下降40%。
  • 开发多机协同飞控冲突解决模块,基于分布式强化学习(MARL)设计避碰策略,定义速度障碍法(VO)与人工势场法融合的局部路径规划逻辑,通过Gazebo多机仿真验证,在500亩作业区域同时运行8台无人机时,碰撞次数从日均3次降至0次,支撑大规模集群作业落地。
  • 推动飞控系统低功耗设计,基于定点数运算优化控制律计算(将浮点运算占比从70%降至30%),配合电源管理芯片动态调频,使整机续航时间从35分钟延长至45分钟,单架次作业面积增加28%,降低农户使用成本。
2019.07 - 2021.02
小楷电子技术有限公司
飞控算法工程师

参与固定翼无人机飞控系统初始开发,负责导航控制模块设计与实现,重点解决长航时飞行中的航迹保持与抗风稳定性问题。

  • 负责设计基于GPS/INS组合导航的位置控制算法,采用联邦卡尔曼滤波框架融合多普勒雷达测速与气压高度计数据,将导航定位误差从8m(纯GPS)降低至2.5m,支撑无人机在无地标区域按预设航线飞行时航迹偏差小于5m。
  • 开发固定翼无人机抗风扰控制策略,通过风场估计模块(基于扩展卡尔曼滤波在线辨识风速风向),动态调整舵面偏转补偿量,在8m/s侧风条件下,航向保持误差从15°降至5°,完成200km长航时自主飞行验证。
  • 实现飞控系统与地面站的可靠通信,基于MAVLink 1.0协议扩展自定义遥测字段(如电池健康度、舵机温度),优化数据打包逻辑(将每帧数据量从120字节压缩至80字节),使遥控指令延迟从150ms降至60ms,满足视距外飞行控制需求。
  • 搭建飞控算法半物理仿真平台,集成X-Plane飞行动力学模型与dSPACE实时仿真器,累计完成功能测试用例120项(如失速保护、发动机失效应急返航),提前发现控制律积分饱和等潜在问题7项,缩短研发周期2个月。
项目经验
2022.03 - 2023.08
星途智航科技有限公司
无人机飞行平台研发负责人

高可靠全自主工业级无人机飞行平台研制项目

  • 项目背景是工业级无人机在山区、高压电磁干扰等复杂场景下常因导航失效或飞控受扰导致失控,客户对“全场景可靠作业”的需求迫切。项目目标是研制一款支持多模态融合导航、抗强电磁干扰的高可靠飞行平台,我作为研发负责人,主导飞控系统架构设计、关键技术攻关及民航级认证全流程。
  • 关键难题有二:一是传统单GPS/INS组合导航在卫星信号遮挡(如隧道、密林)时定位误差超5米,无法满足电力巡检的路径精度要求;二是强电磁干扰(如±50V/m场强)会导致飞控姿态解算发散,失控概率达12%。技术上需解决“多传感器融合的实时性与精度平衡”及“电磁干扰下的飞控鲁棒性”两大核心问题。
  • 核心行动:1)导航架构设计:通过MATLAB/Simulink搭建仿真模型,对比松耦合、紧耦合在不同遮挡场景下的性能,最终选择“GPS+视觉SLAM+光纤惯导”的松耦合转紧耦合方案——卫星数≥5颗时用松耦合降低成本,≤4颗时切紧耦合提升精度;2)抗干扰设计:引入基于LMS算法的自适应陷波滤波器,实时识别干扰频率并调整滤波参数,抑制100-500Hz的强电磁噪声;3)冗余保障:设计双IMU(ADIS16470)、双GPS(NEO-M9N)的热备份机制,单传感器故障时系统可在50ms内切换。
  • 项目成果:1)组合导航精度在复杂环境下提升至1.2米以内(较之前提升76%),抗电磁干扰能力使失控概率降至1%以下;2)平台通过民航局RTCA DO-178C DAL-B级认证,支撑公司拿下南方电网、中石油3个工业巡检项目,总金额1200万元;3)我主导了从需求分析到量产的全流程,申请2项发明专利(“一种无人机紧耦合组合导航方法”“基于LMS的自适应抗干扰飞控系统”),个人贡献占比约60%。
2020.06 - 2022.02
天翊无人机技术有限公司
飞控系统高级工程师

小型化高动态无人机飞行控制平台优化项目

  • 背景是公司消费级无人机在高速机动(如俯冲、急转)时频繁出现姿态震荡,客户反馈“竞技航拍时画面抖动严重”,且限制了产品在专业场景的应用。目标是优化飞控算法与硬件架构,提升动态响应性能,我担任飞控系统高级工程师,负责算法改进与硬件适配。
  • 核心难题:1)传统PID控制器因滞后性,在高动态下姿态超调达15度,恢复时间超2秒;2)现有STM32F4芯片算力不足(峰值168MHz),数据处理延迟超20ms,加剧震荡。需解决“动态场景下的控制精度”与“硬件算力瓶颈”的矛盾。
  • 核心行动:1)算法替换:建立无人机六自由度动力学模型,用Simulink设计模型预测控制(MPC)控制器——通过仿真对比30ms、50ms、70ms预测时域,确定50ms时兼顾响应速度与稳定性,超调降至3度以内;2)硬件升级:选型STM32H7芯片(峰值480MHz),优化PCB布局减少信号串扰,设计“铜箔+微型风扇”散热方案,解决H7高算力下的发热问题;3)适配调优:将MPC算法移植至新硬件,调整控制参数匹配电机(T-Motor F60 Pro)的响应特性,将数据处理延迟降至8ms。
  • 项目成果:1)姿态震荡幅度降至3度以内,最大机动过载从3g提升至5g,产品迭代后“竞速航拍”场景销量增长30%;2)输出《MPC在无人机飞控中的应用白皮书》《STM32H7飞控硬件设计指南》2份标准文档,成为公司后续项目的参考规范;3)我主导了算法优化与硬件适配,个人贡献占比约50%。
技能特长
沟通能力
执行能力
热情坦诚
文案能力
奖项荣誉
  • 中级无人机飞控算法工程师职称
  • 2023年度公司项目攻坚奖
  • 2022年市级无人机算法创新竞赛二等奖
自我评价
  • 深耕无人机飞控算法全链路设计,用第一性原理拆解多传感器融合与自适应控制难题,打通感知至执行的稳定闭环。
  • 针对电子通信场景的信号延迟、干扰痛点,主导优化鲁棒控制策略,保障算法在弱网/强电磁下的高可靠性。
  • 擅长联动硬件与软件团队对齐技术边界,推动算法从仿真到实装的快速落地,缩短工程周期。
  • 坚持基于实测数据反推迭代,通过通信协议与控制参数调优,持续提升飞控系统的响应速度与抗干扰能力。
试一下,换个颜色
选择配色
使用此模板创建简历
  • 支持电脑端、微信小程序编辑简历
  • 支持一键更换模板,自由调整字距行距
  • 支持微信分享简历给好友查看
  • 支持简历封面、自荐信、自定义简历模块
  • 支持导出为PDF、图片、在线打印、云端保存
该简历模板已内置
  • 个人名称
  • 头像
  • 基本信息
  • 求职意向
  • 工作经历
  • 项目经验
  • 实习经验
  • 作品展示
  • 奖项荣誉
  • 校园经历
  • 教育背景
  • 兴趣爱好
  • 技能特长
  • 语言能力
  • 自我评价
  • 报考信息
  • 简历封面
  • 自荐信
对话框
提示
说明